 ทีวี LED COB ออลอินวัน
 จอแสดงผล LED แบบยืดหยุ่น
 จอแสดงผล LED แบบโปร่งใส
 โปสเตอร์ไฟ LED
 จอแสดงผล LED ทรงกลม
 จอแสดงผล LED ที่สร้างสรรค์และออกแบบตามสั่ง
VR ได้ก้าวข้ามประสบการณ์แบบดื่มด่ำดั้งเดิมไปสู่การเป็น “ระบบอินเทอร์แอคทีฟอัจฉริยะ” เทคโนโลยีนี้ขับเคลื่อนด้วยดิจิทัลทวิน เมตาเวิร์ส และการผสานรวม AI ปัจจุบันถูกนำมาใช้ในอุตสาหกรรมการศึกษา
ด้วยการผสานรวมเครื่องมือสร้างแบบจำลองดิจิทัลแบบเรียลไทม์ เครื่องมือการโต้ตอบแบบหลายรูปแบบ และแพลตฟอร์มการทำงานร่วมกันบนคลาวด์ เราได้สร้างสภาพแวดล้อมการฝึกอบรมเสมือนจริงที่สามารถคำนวณ โต้ตอบได้ และตรวจสอบย้อนกลับได้ ด้านล่างนี้Doitvisionจะแนะนำคุณเกี่ยวกับโซลูชันระบบจอแสดงผล LED 3 มิติแบบครบวงจร
การวิเคราะห์ความต้องการ
สภาพแวดล้อมฟิวชั่นเสมือนจริงแบบสมจริงระดับอัลตร้าไฮเดฟ
- ระบบจอภาพรองรับความละเอียดระดับอัลตร้าไฮเดฟินิชัน 8K + HDR10 + ช่วงสีกว้าง
- สามารถผสานรวมภาพระหว่างฉากเสมือนและสภาพแวดล้อมจริงได้อย่างราบรื่นด้วยมุมมองที่กว้างถึง ≥120°
- รองรับการทำงานโดยไม่ต้องดูแลตลอด 24 ชั่วโมงทุกวัน พร้อมการวินิจฉัยข้อผิดพลาดอัจฉริยะ เช่น การสำรองไฟ การสลับไฟฟ้าร้อน
- สามารถขจัดความจำเป็นในการเปลี่ยนวัสดุสิ้นเปลืองเป็นระยะๆ และอัตราความล้มเหลวต่อปี ≤0.5%
- การปรับความสว่างแบบปรับได้ (0-1000 นิต) ปรับให้เข้ากับสถานการณ์แสงที่แตกต่างกัน เช่น การสอนในเวลากลางวันและการวิจัยทางวิทยาศาสตร์ในเวลากลางคืน
- ด้วยการเบี่ยงเบนของการสร้างสีที่น้อยกว่า 2ΔE จึงสามารถตอบสนองความต้องการการแสดงผลโดยละเอียดของสีเครื่องบิน ความแตกต่างของสีส่วนประกอบ ฯลฯ
การตรวจสอบกระบวนการเต็มรูปแบบของต้นแบบ Digital Twin
- รองรับการนำเข้าโมเดลแบบเรียลไทม์และการประมวลผลน้ำหนักเบาจากซอฟต์แวร์ CAD หลัก เช่น CATIA V6R และ SolidWorks
- สามารถรักษาโครงสร้างของการออกแบบและการเชื่อมโยงพารามิเตอร์ได้
- มอบเครื่องมือตรวจสอบกระบวนการแบบเต็มรูปแบบที่ครอบคลุม "การวัดแบบ walkthrough-annotation-sectioning-interference detection"
- โดยมีโหมดเดินผ่านที่เพิ่มโหมดที่กำหนดเอง เช่น "มุมมองบุคคลที่หนึ่งของห้องโดยสาร" และ "การติดตามเส้นทางการถอดประกอบส่วนประกอบ"
- สามารถวัดค่าความแม่นยำได้ ±0.1 มม. ตอบสนองความต้องการการตรวจสอบหลายมิติในขั้นตอนต้นแบบเครื่องบิน ตัวอย่าง และขั้นตอนสุดท้าย
ประสบการณ์แบบโต้ตอบบุคคลที่หนึ่งแบบหลายโหมด
- ผสานรวมการติดตามดวงตา + การตอบสนองแบบสัมผัส + การควบคุมด้วยเสียงแบบหลายโหมด การติดตามดวงตาช่วยให้สามารถ "เลือกได้เมื่อตาโฟกัส" ด้ามจับแบบสัมผัสจะจำลองการตอบสนองทางกายภาพ เช่น แรงบิดในการขันสลักเกลียวให้แน่น และความต้านทานในการใส่/ถอดสายเคเบิล คำสั่งเสียงรองรับการทำงานต่างๆ เช่น "ซูมเข้าที่ผิวปีก" และ "ซ่อนสายไฮดรอลิก"
- ส่วนการแก้ไขฉากรองรับ "การปรับพารามิเตอร์แบบเรียลไทม์" เช่น การปรับเปลี่ยนวัสดุที่นั่งในห้องโดยสารและการปรับมุมใบพัดเครื่องยนต์
- สามารถสร้างบันทึกการปรับปรุงโดยอัตโนมัติ ช่วยให้สามารถดำเนินโครงการสอนแบบวนซ้ำได้
การประกอบและการบำรุงรักษาเครื่องบินเสมือนจริงที่มีความเที่ยงตรงสูง:
สร้างห้องนักบินเสมือนจริงแบบ 1:1 สามารถรองรับสถานการณ์จำลองเต็มรูปแบบ “การถอดประกอบและประกอบชิ้นส่วน – การจำลองข้อบกพร่อง – การประเมินกระบวนการบำรุงรักษา” เช่น การจำลองการแก้ไขปัญหาเครื่องยนต์ขัดข้อง และการบำรุงรักษาระบบไฮดรอลิกของล้อลงจอด
การจำลองการเชื่อมโยงแบบมัลติฟิสิกส์ของวัตถุยืดหยุ่น:
- ทำลายข้อจำกัดของการจำลองเชิงกลแบบเดี่ยวแบบดั้งเดิม
- สามารถจำลองการเชื่อมต่อแบบมัลติฟิสิกส์ของ "สายเคเบิลแบบยืดหยุ่น + ของไหล + อุณหภูมิ" ได้ เช่น การจำลองการดัดและการเสียรูปของสายเคเบิลภายใต้สภาพแวดล้อมที่สูงและอุณหภูมิต่ำ และผลกระทบของการไหลของน้ำมันไฮดรอลิกต่อข้อต่อท่อ
- รองรับการตรวจจับการชนกันแบบเรียลไทม์ของรูปหลายเหลี่ยมเว้าและนูน (เวลาตอบสนอง <1 มิลลิวินาที)
- ด้วยความแม่นยำในการโต้ตอบสายเคเบิลที่ 0.5 มม. จึงสามารถตอบสนองข้อกำหนดขั้นสูงของการออกแบบสายไฟบนเครื่องบินและการป้องกันการมัดสายไฟ
การแสดงผลและการตรวจสอบแบบร่วมมือข้ามเทอร์มินัล
- การทำลายข้อจำกัดของ “มุมมองเดียว” แบบดั้งเดิม
- รองรับการทำงานร่วมกันระหว่างอุปกรณ์ต่างๆ เช่น “หน้าจอ LED + ชุดหูฟัง VR + แท็บเล็ต”
- ตัวอย่างเช่น ครูและนักเรียนสี่คนสามารถร่วมกันประกอบอุปกรณ์จากระยะไกลโดยใช้ชุดหูฟัง ในขณะที่ผู้ชมสามารถดู "มุมมองบุคคลที่สามทั่วโลก" หรือ "มุมมองบุคคลที่หนึ่งจากชุดหูฟังใดก็ได้" แบบเรียลไทม์บนหน้าจอ LED
- กระบวนการทำงานร่วมกันรองรับ “การอนุญาตการดำเนินการตามลำดับชั้น”
- สามารถบันทึกกระบวนการทำงานร่วมกันโดยอัตโนมัติเพื่อการตรวจสอบหลังชั้นเรียนได้อย่างง่ายดาย
การพัฒนาและขยายแอปพลิเคชันแบบเปิด
จัดทำอินเทอร์เฟซ API ที่สามารถเชื่อมต่อกับ “แพลตฟอร์มคลาวด์การฝึกอบรมการบำรุงรักษาอากาศยาน” ของสำนักงานการบินพลเรือน
สามารถบูรณาการข้อมูลการฝึกอบรมเสมือนจริงกับระบบเครดิตและระบบรับรองทักษะได้
รองรับโมดูลการสอนมาตรฐาน เช่น
- การตรวจสอบวงแหวน
- การบำรุงรักษาระบบลงจอด
- สำรองพื้นที่พัฒนาสำหรับสถานการณ์ขยาย เช่น “การตรวจสอบโดรน” และ “การจำลองการคัดแยกสัมภาระที่สนามบิน”
การก่อสร้างระบบจอแสดงผล LED
โครงการนี้ใช้สถาปัตยกรรมทางเทคนิค “Digital Twin + Virtual-Real Fusion” เป็นหลัก โดยแบ่งออกเป็น 6 ระบบย่อยหลัก
| ชื่อระบบย่อย | ฟังก์ชั่นหลัก | อุปกรณ์สำคัญ/จุดทางเทคนิค |
|---|---|---|
| ระบบจอแสดงผล LED ระยะพิทช์เล็ก | เอาต์พุตภาพแบบ Ultra-HD รองรับการสลับโหมด 3D/2D | พิกเซล P0.9375 ความละเอียด 7680×2880 เทคโนโลยีปรับปรุงภาพ AI ใหม่ |
| ระบบสร้างกราฟิก | การเรนเดอร์แบบร่วมมือกันหลายโหนด รองรับการจำลองสนามแบบมัลติฟิสิกส์ 8K ultra-HD + | ซีพียู: Xeon W-3495, การ์ดจอ: RTX A6000, หน่วยความจำ: 128GB DDR5 |
| ระบบติดตามตำแหน่ง | การติดตามความแม่นยำสูง รองรับการวางตำแหน่งเป้าหมายหลายรายการพร้อมกัน | ความแม่นยำในการติดตาม 0.1 มม. ความล่าช้า <5ms รองรับ 30 เป้าหมายพร้อมกัน |
| ระบบแสดงผลแบบร่วมมือกัน | การโต้ตอบแบบร่วมมือข้ามเทอร์มินัล บรรลุการเชื่อมโยง “หน้าจอขนาดใหญ่ + หมวกกันน็อค + แท็บเล็ต” | การติดตามดวงตาแบบใหม่ + อัตราการรีเฟรช 120Hz จับคู่กับ Vive Tracker 3.0 |
| ระบบเสียง | เอฟเฟกต์เสียงสามมิติแบบสามมิติ สร้างเสียงแวดล้อมในห้องนักบิน (เช่น เสียงเครื่องยนต์ เสียงการสื่อสารทางวิทยุ) | รองรับ Bluetooth 5.3 ฟังก์ชันลดเสียงรบกวนจากสิ่งแวดล้อมใหม่ |
| ซอฟต์แวร์จัดการกราฟิก | รองรับกระบวนการเต็มรูปแบบสำหรับการนำเข้าโมเดล การโต้ตอบเสมือน และการจัดการข้อมูล | โมเดล AI ใหม่ที่มีน้ำหนักเบา ฟังก์ชั่นการเชื่อมต่อข้อมูลคู่แฝดดิจิทัล |
ระบบจอแสดงผล LED
โดยยึดตามเป้าหมายของ “ความสามารถในการปฏิบัติจริง ความน่าเชื่อถือ และความก้าวหน้า” จึงได้มีการเพิ่มเติมสิ่งต่อไปนี้:
ความฉลาด: รองรับการปรับปรุงคุณภาพภาพ AI และการควบคุมการใช้พลังงานอัจฉริยะ
แผนภาพการออกแบบระบบแสดงผล


พารามิเตอร์หลัก:
• ระยะห่างพิกเซล: 0.9375;
• ขนาดจอแสดงผล: 7.2ม. (กว้าง) × 2.7ม. (สูง);
• พื้นที่แสดงผล: ประมาณ 20㎡
• ความละเอียดทางกายภาพ: 7680 × 2880;
• ความสว่าง: ≥0-1000 นิต
• อัตราส่วนความคมชัด: ≥10000:1;
• ช่วงสี: ≥99% DCI-P3;
• ระดับการป้องกัน: ≥IP54 3.2.4 เทคโนโลยีหลักของระบบจอแสดงผลLED
เทคโนโลยี LED ขนาดเล็กหรือ COB + AI Image Enhancement
ใช้จอแสดงผล Mini LED หรือCOB LEDเพื่อควบคุมความสว่างในระดับพิกเซล ช่วยปรับปรุงการแสดงรายละเอียดในฉากมืดให้ดียิ่งขึ้น
ชิปคุณภาพภาพ AI ในตัวรองรับ "การเพิ่มประสิทธิภาพความคมชัดแบบไดนามิก" และ "ความอิ่มตัวของสีแบบปรับได้" เช่น การปรับปรุงพื้นผิวโลหะของผิวเครื่องบินและพื้นผิวของใบพัดเครื่องยนต์โดยอัตโนมัติ
การออกแบบการสำรองข้อมูลแบบคู่ซ้ำซ้อน
การสำรองข้อมูลพลังงาน:
การสลับแหล่งจ่ายไฟแบบคู่พร้อมการสำรองไฟแบบร้อน เวลาในการสลับน้อยกว่า 10 มิลลิวินาทีในกรณีที่แหล่งจ่ายไฟตัวเดียวล้มเหลว ช่วยให้มั่นใจได้ว่าไม่มีหน้าจอสีดำ
สัญญาณซ้ำซ้อน:
ใช้ลิงก์คู่ การสลับอัตโนมัติในกรณีที่สัญญาณขัดข้อง ช่วยให้การตรวจสอบร่วมกันเป็นไปอย่างต่อเนื่อง
การปรับความสว่างและสีแบบจุดต่อจุดด้วย AI
การแก้ไขแบบจุดต่อจุดแบบดั้งเดิมจำเป็นต้องดำเนินการด้วยตนเอง หลังจากการอัปเกรด ด้วย “กล้อง AI + อัลกอริทึมการแก้ไขอัตโนมัติ” เวลาในการแก้ไขสำหรับหน้าจอขนาด 20 ตารางเมตรลดลงจาก 8 ชั่วโมงเหลือเพียง 1 ชั่วโมง ด้วยความแม่นยำในการแก้ไข ±0.5ΔE ทำให้มั่นใจได้ว่าความสม่ำเสมอของสีหน้าจอโดยรวมมากกว่า 98%
ความสว่างต่ำ การเพิ่มประสิทธิภาพสีเทาสูง:
ด้วยการใช้เทคโนโลยีควบคุมอัตราเฟรม ช่วยรักษาระดับสีเทา 16384 ระดับได้แม้เมื่อความสว่างลดลงเหลือ 100 นิต หลีกเลี่ยง "แถบสี" ในฉากกลางคืน ส่งผลให้มีเอฟเฟกต์การไล่ระดับสีที่ละเอียดอ่อนยิ่งขึ้นสำหรับไฟแสดงสถานะบนแผงหน้าปัด
อัพเกรดป้องกันฝุ่นและป้องกันไฟฟ้าสถิต:
PCB ใช้การเคลือบแบบนาโนคอนฟอร์มัล พร้อมมาตรฐานการป้องกันฝุ่น IP54 และการป้องกันไฟฟ้าสถิตที่ ±8kV สำหรับการคายประจุแบบสัมผัส และการคายประจุแบบอากาศ ±15kV เหมาะสำหรับสภาพแวดล้อมที่แห้งในพื้นที่ภาคเหนือ
ไดอะแกรมโทโพโลยีระบบแสดงผล 3 มิติ

เซิร์ฟเวอร์การเล่น 3D เฉพาะ:
- เซิร์ฟเวอร์ GPU ที่รองรับสัญญาณเอาท์พุต 3D 8K 120Hz
- โปรเซสเซอร์การเย็บวิดีโอ 3 มิติ: รองรับการส่งสัญญาณ 8K แบบไม่สูญเสียข้อมูล
- ตัวควบคุมสัญญาณ LED 3D: รองรับการสลับโหมด 3D แบบคู่ “ชัตเตอร์แอ็คทีฟ + โพลาไรซ์” ปรับให้เข้ากับแว่นตาประเภทต่างๆ ได้
หลักการแก้ปัญหาระบบแสดงผลแบบ 3 มิติ
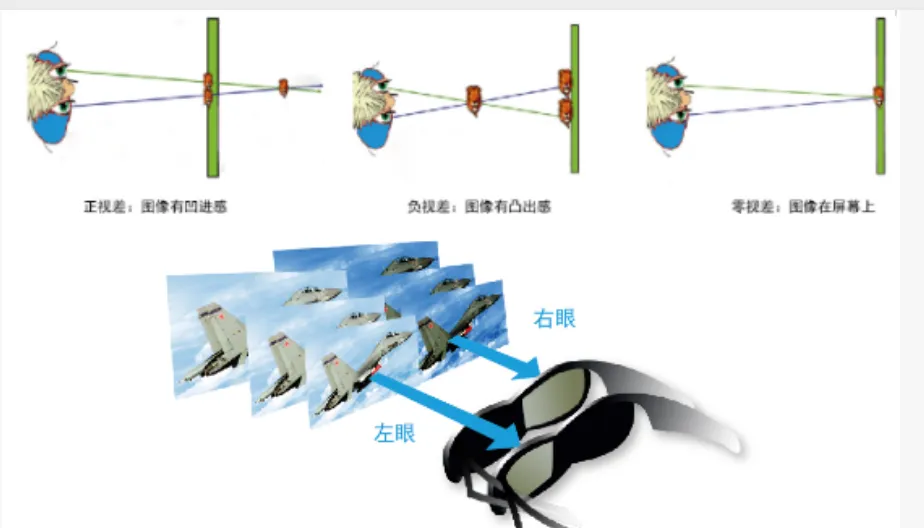
เพิ่มฟังก์ชัน “การซิงโครไนซ์การติดตามดวงตา”:ด้วยระบบติดตามดวงตา มุมมองของหน้าจอ 3 มิติจะถูกปรับแบบเรียลไทม์เพื่อหลีกเลี่ยง “อาการเมื่อยล้าของดวงตา”
การขยายแหล่งสัญญาณ 3 มิติ:
รองรับการป้อนข้อมูลแบบสองแหล่ง ได้แก่ “ภาพถ่าย 3 มิติจากฉากจริง เช่น วิดีโอการทดสอบการบินของเครื่องบิน + 3 มิติที่สร้างโดย AI เช่น ฉากความผิดพลาดเสมือนจริง” เพื่อตอบสนองความต้องการที่แตกต่างกันของการเรียนการสอนและการวิจัยทางวิทยาศาสตร์พารามิเตอร์หลักของระบบแสดงผล
ระบบคอมพิวเตอร์และเครือข่าย
| ลำดับ | รายการ | พารามิเตอร์ |
|---|---|---|
| 1 | อัตราการรีเฟรชเฟรมแบบตาเดียว | 120Hz |
| 2 | อัตราการรีเฟรชเฟรมเต็มหน้าจอ | 240Hz |
| 3 | ความถี่การรีเฟรชแบบตาเดียว | 7680Hz |
| 4 | เทคโนโลยี 3D | ชัตเตอร์แอคทีฟ + โหมดคู่โพลาไรซ์ |
| 5 | เทคโนโลยีการซิงโครไนซ์ | Wi-Fi 6E มาตรฐาน (ความล่าช้า < 2ms) |
| 6 | ลักษณะภาพ | แว่นตาติดตามดวงตา + ชาร์จอินฟราเรด |
| 7 | ระยะ 3 มิติที่มีประสิทธิภาพ | 1.5-15m |
| 8 | ช่วงมุมมองภาพ 3 มิติ | สูง:170°; ต่ำ:170° |
| 9 | ขอบเขตสี | 99% DCI-P3 |
| 10 | รองรับ HDR | HDR10 + |
เวิร์กสเตชันกราฟิก
- รุ่น: CPU: Intel Xeon W-3495 (36 คอร์, 72 เธรด);
- การ์ดจอ: NVIDIA RTX A6000 (48GB GDDR6);
- หน่วยความจำ: 128GB DDR5-5600;
- ฮาร์ดไดรฟ์: 2TB NVMe SSD + 8TB HDD; การ์ดซิงโครไนซ์: NVIDIA Quadro Sync III; รองรับการทำงานพร้อมกันของเวิร์กสเตชัน 16 เครื่อง;
- ระบบปฏิบัติการ: Windows 11.
ข้อดี:
- เวิร์กสเตชันเดียวสามารถเรนเดอร์ฉาก 3 มิติ 8K ได้อย่างราบรื่น
- ความหน่วงในการเรนเดอร์แบบร่วมมือกันหลายโหนดคือ <5 มิลลิวินาที
- สามารถตอบสนองความต้องการการโต้ตอบแบบเรียลไทม์ของโมเดลเครื่องบินที่ซับซ้อนได้
ระบบติดตามตำแหน่ง
อัพเกรดอุปกรณ์หลัก
กล้องติดตาม:

ความละเอียดอินฟราเรด 2448×2048 อัตราเฟรม 240fps ความแม่นยำในการติดตาม 0.1 มม. รองรับการติดตามเป้าหมายพร้อมกัน 30 เป้าหมาย
ด้ามจับแบบโต้ตอบ: เพิ่มการตอบสนองสัมผัส ปุ่มที่ตั้งโปรแกรมได้ 6 ปุ่ม อายุการใช้งานแบตเตอรี่ 12 ชั่วโมง
เป้าหมายการติดตาม: น้ำหนักเบา น้ำหนัก <5 กรัม รองรับการติดตามชิ้นส่วนต่างๆ เช่น ศีรษะ มือ เท้า และส่วนประกอบของเครื่องบิน
ซอฟต์แวร์:
รองรับการชดเชยการบดบังของ AI เมื่อเป้าหมายถูกบดบัง การติดตามจะยังคงอยู่ผ่านอัลกอริธึมการคาดการณ์เพื่อหลีกเลี่ยงการขัดจังหวะ
เค้าโครงกล้อง
กล้อง ARTtrack6 จำนวนสี่ตัวถูกกระจายไว้ทั่วบริเวณสี่มุมของพื้นที่สาธิต ขยายพื้นที่ครอบคลุมเป็น 10 เมตร x 8 เมตร รับรองว่าไม่มีจุดบอดในการติดตามใน "พื้นที่ห้องโดยสารทั้งหมด + สถานีบำรุงรักษา"
มีการเพิ่ม “กล้องด้านล่าง” ใหม่เพื่อแก้ไขปัญหาการกีดขวางเมื่อ “มองลงไปเพื่อใช้งานชิ้นส่วน” เช่น การติดตามมือเมื่อถอดประกอบหรือประกอบขาลงจอด
ระบบเสียง

การเพิ่มประสิทธิภาพเอฟเฟกต์เสียง
| ลำดับ | ชื่ออุปกรณ์ | พารามิเตอร์ |
|---|---|---|
| 1 | ลำโพงแบบฟูลเรนจ์ | การตอบสนองความถี่: 50Hz-20kHz, ความไว: 98dB, กำลังไฟ: 1500W |
| 2 | ขยายอำนาจ | 1500W@4Ω, ประสิทธิภาพ: 92% |
| 3 | เครื่องผสมสัญญาณเสียง | อินพุต 32 ช่อง รองรับ Bluetooth 5.3 โปรเซสเซอร์เอฟเฟกต์ในตัว |
| 4 | ควอไลเซอร์ | อัตราส่วนสัญญาณต่อสัญญาณรบกวน > 100dB, ย่านความถี่: 20Hz-20kHz |
| 5 | ไมโครโฟนแบบมีสาย | ด้วยสวิตช์ป้องกันการรบกวนที่แข็งแกร่งยิ่งขึ้น |
| 6 | ไมโครโฟนไร้สาย | ย่าน UHF ระยะการส่งสัญญาณ: 100 เมตร ป้องกันการรบกวน (เช่นเดียวกัน) |
เพิ่ม “เอฟเฟกต์เสียงเชิงพื้นที่ 3 มิติ”:
สร้าง “สนามเสียงรอบทิศทางห้องโดยสาร” ผ่านลำโพง 8 ตัว ซึ่งสามารถเก็บเสียงเครื่องยนต์ เสียงการยืดและหดของล้อลงจอด เสียงการสื่อสารทางวิทยุ ฯลฯ เพื่อเพิ่มอรรถรสในการรับชม
รองรับ “การตั้งค่าฉากเอฟเฟกต์เสียงล่วงหน้า”:เช่น “ฉากบำรุงรักษา” , “ฉากตรวจสอบ”
ซอฟต์แวร์การจัดการกราฟิก

การเพิ่มและเพิ่มประสิทธิภาพฟังก์ชันหลัก
แบบจำลองที่ขับเคลื่อนด้วย AI น้ำหนักเบา:
ระบุรายละเอียดสำคัญของโมเดลที่ซับซ้อนโดยอัตโนมัติ เช่น ใบพัดเครื่องยนต์ ลดความซับซ้อนของโครงสร้างที่ไม่สำคัญ ลดขนาดโมเดลลง 70% ในขณะที่ยังคงความแม่นยำ และโหลดในเวลาน้อยกว่า 30 วินาที
การรวมข้อมูลแบบดิจิทัลทวิน:
รองรับการบูรณาการกับข้อมูลการทำงานของเครื่องบินแบบเรียลไทม์ เช่น อัตราสิ้นเปลืองน้ำมัน และความเร็วเครื่องยนต์ โดยแสดงสถานะจริงในแบบจำลองเสมือนจริงพร้อมกันเพื่อตอบสนองความต้องการการตรวจสอบการวิจัยทางวิทยาศาสตร์
ความเข้ากันได้ของซอฟต์แวร์ CAD หลายตัว:
เพิ่มการสนับสนุนสำหรับเวอร์ชันล่าสุดของ SolidWorks 2025, CATIA V6R2025 และ UG NX 2312 โดยยังคงโครงสร้างการออกแบบและการเชื่อมโยงพารามิเตอร์ไว้
ระบบประเมินการบำรุงรักษาเสมือนจริง:

ธนาคารคำถามมาตรฐานการบำรุงรักษา CCAR-145 ในตัว ให้คะแนนและสร้างรายงานการประเมินโดยอัตโนมัติ
การทำงานร่วมกันบนคลาวด์:
รองรับทีมระยะไกลที่เข้าถึงผ่านเบราว์เซอร์เพื่อตรวจสอบโมเดลร่วมกัน โดยมีเวลาแฝงน้อยกว่า 100 มิลลิวินาที (อิงตาม 5G/edge computing)
ระบบแสดงผลแบบร่วมมือกัน
แว่น VR: ความละเอียด 2448×2448 ต่อข้าง อัตราการรีเฟรช 120Hz รองรับการติดตามดวงตา (ความแม่นยำ 0.5°) การติดตามใบหน้า อายุการใช้งานแบตเตอรี่ 2.5 ชั่วโมง
ติดตาม:
น้ำหนัก 35 กรัม สามารถติดเข้ากับชิ้นส่วนเครื่องบิน (เช่น โมเดลเครื่องยนต์) เพื่อให้จัดตำแหน่ง "ชิ้นส่วนเสมือนและท่าทางจริง" ได้อย่างแม่นยำ
ซอฟต์แวร์การทำงานร่วมกัน:
รองรับการทำงานร่วมกันพร้อมกัน 4 คน สามารถแบ่งปันคำอธิบายโมเดล 3 มิติ บันทึกกระบวนการทำงานร่วมกัน และส่งออกวิดีโอตรวจสอบในรูปแบบ MP4
แหล่งจ่ายไฟของ UPS
รุ่น:
อินพุต 3 ช่องและเอาต์พุต 3 ช่อง ประสิทธิภาพ 96% รองรับการสลับเปลี่ยนขณะร้อน
แบตเตอรี่:
แบตเตอรี่ลิเธียม LiFePO4 12V-100AH อายุการใช้งาน 10 ปี รองรับการจัดการการชาร์จและการคายประจุอัจฉริยะ
เวลาสำรอง:
1 ชั่วโมงที่โหลดเต็มที่ ตอบสนองความต้องการในการประหยัดข้อมูลและการปิดระบบปกติในระหว่างไฟฟ้าดับ
ฟังก์ชั่นอัจฉริยะ:
รองรับการตรวจสอบระยะไกลและการตรวจจับสุขภาพแบตเตอรี่อัตโนมัติ
โหมดการใช้งานระบบ
จอแสดงผลและการนำเสนอแบบโต้ตอบที่สมจริงความละเอียดสูงพิเศษ
ผู้ใช้จะเข้าสู่ “สนาม/ห้องโดยสารเสมือนจริง” ผ่านหมวกกันน็อค และการติดตามดวงตาช่วยให้ “เพ่งมองเพื่อดูรายละเอียด” ด้ามจับแบบสัมผัสช่วยให้ผู้ใช้ “สัมผัส” ส่วนประกอบของเครื่องบินและสัมผัสพื้นผิวของชิ้นส่วนเหล่านั้นได้
หน้าจอ LED จะแสดง "มุมมองบุคคลที่สามทั่วโลก" พร้อมกัน และผู้ชมสามารถสลับไปยัง "มุมมองบุคคลที่หนึ่งของผู้ใช้ใดๆ ก็ได้" ผ่านเทอร์มินัลแท็บเล็ต ซึ่งช่วยเพิ่มการโต้ตอบได้อย่างมาก
การตรวจสอบอัจฉริยะของต้นแบบฝาแฝดดิจิทัล
หลังจากนำเข้าโมเดลการออกแบบเครื่องบินรุ่นล่าสุดแล้ว AI จะสร้าง "รายการตรวจสอบ" โดยอัตโนมัติ
การทำงานร่วมกันระยะไกลแบบหลายทีม:
ทีมออกแบบเข้าถึงระบบคลาวด์และทำงานร่วมกับคณาจารย์และนักศึกษาในมหาวิทยาลัยเพื่อใส่คำอธิบายประกอบ "ข้อเสนอแนะในการปรับปรุงความหนาของผิวปีก" โดยที่คำอธิบายประกอบจะซิงโครไนซ์กับเทอร์มินัลทั้งหมดแบบเรียลไทม์
การฝึกอบรมการประกอบและการบำรุงรักษาเสมือนจริงที่มีความเที่ยงตรงสูง
จำลองการซ่อมแซมความผิดพลาดของเครื่องยนต์เครื่องบิน:
ดำเนินการตามขั้นตอนทั้งหมดตั้งแต่ “ปิดเครื่อง – ถอดประกอบแฟริ่ง – ตรวจสอบเซ็นเซอร์ – เปลี่ยนชิ้นส่วน – ทดสอบการเปิดเครื่อง” ระบบจะแจ้งเตือนด้วยเสียงเมื่อเกิดข้อผิดพลาด
“รายงานความสามารถในการบำรุงรักษา” จะถูกสร้างขึ้นหลังการฝึกอบรม ซึ่งรวมถึงเวลาการดำเนินการ อัตราความแม่นยำของขั้นตอน และจุดผิดพลาดที่สำคัญ และบูรณาการกับระบบการรับรองทักษะการบำรุงรักษาการบินพลเรือน
การจำลองการเชื่อมต่อแบบมัลติฟิสิกส์ของตัวยืดหยุ่น
จำลองการเสียรูปของสายเคเบิลเครื่องบินภายใต้สภาวะ “ระดับความสูง อุณหภูมิต่ำ (-50℃) + ผลกระทบจากการไหลของอากาศ”
มุมการดัดสายเคเบิลและความตึงจะถูกคำนวณแบบเรียลไทม์ และจะแสดงภาพว่า "สายเคเบิลสัมผัสกับส่วนประกอบที่มีอุณหภูมิสูงหรือไม่" ซึ่งจะเป็นพื้นฐานสำหรับการออกแบบสายไฟ
การนำเสนอและการรายงานแบบร่วมมือข้ามเทอร์มินัล
ครูและนักเรียน 4 คน ร่วมกันทำ “การประกอบล้อลงจอดเครื่องบิน”
1 คนรับผิดชอบในการติดตั้งตัวยึด 2 คนรับผิดชอบในการเชื่อมต่อท่อไฮดรอลิกและ 1 คนรับผิดชอบการทดสอบ
“ความคืบหน้าการประกอบชิ้นส่วนทั่วโลก” จะปรากฏบนหน้าจอ LED และผู้ชมสามารถซูมดู “รายละเอียดการติดตั้งข้อต่อไฮดรอลิก” บนแท็บเล็ตได้ ครูสามารถหยุดชั่วคราวและทำเครื่องหมาย “ลำดับการติดตั้งไม่ถูกต้อง” ในหน้าของตนเองได้
การพัฒนาแอปพลิเคชันแบบเปิด
การบูรณาการกับ “แพลตฟอร์มคลาวด์การฝึกอบรมอัจฉริยะ” ของสำนักงานการบินพลเรือน:
ข้อมูลการฝึกอบรมที่นักศึกษากรอกในระบบเสมือนจริงจะถูกซิงโครไนซ์ไปยังแพลตฟอร์มคลาวด์โดยอัตโนมัติและใช้เป็นพื้นฐานสำหรับการรับรองเครดิต
การพัฒนาโมดูลขยาย “การตรวจสอบสนามบินด้วยอากาศยานไร้คนขับ (UAV)”
เข้าถึงโมเดลจำลอง UAV ผ่านทางอินเทอร์เฟซ API เพื่อให้บรรลุการฝึกอบรมแบบบูรณาการของ "UAV เสมือน + ฉาก LED จริง"
การเรนเดอร์งานออกแบบกราฟิก

ข้อกำหนดการออกแบบภายใน
สภาพแวดล้อม
อุณหภูมิ: 18-25℃ ควบคุมอัตโนมัติด้วยระบบควบคุมอุณหภูมิ ความชื้น: 40-60% RH ไม่มีการควบแน่น ความสะอาด
คุณภาพอากาศ : ISO Class 8 อนุภาค ≥0.5μm ≤100,000 ต่อลูกบาศก์เมตร ติดตั้งเครื่องฟอกอากาศ
ระยะเวลาปรับตัวของอุปกรณ์: 72 ชั่วโมงก่อนการติดตั้งเพื่อย่นระยะเวลาการก่อสร้าง 6.2 ข้อกำหนดพื้นดิน:
ความสามารถในการรับน้ำหนัก: ≥300กก./ตร.ม. เหมาะสำหรับอุปกรณ์หนัก เช่น สถานีงานและตู้แบตเตอรี่ UPS
พื้นป้องกันไฟฟ้าสถิตย์: ความหนา ≥30 มม. ค่าความต้านทาน 10^6-10^9Ω พร้อมถาดสายเคเบิล “ไฟเบอร์ออปติก 25G + สายเคเบิลเครือข่ายกิกะบิต” ที่วางอยู่ใต้พื้นเพื่อการบำรุงรักษาที่ง่ายดาย
ความต้องการแสงสว่าง:
- ใช้ "ไฟ LED หรี่แสงได้หลายโซน": ความสว่าง ≤50 ลักซ์ในพื้นที่ประสบการณ์ (เพื่อหลีกเลี่ยงการกระทบต่อเอฟเฟกต์ 3 มิติ) ความสว่าง ≥300 ลักซ์ในพื้นที่ปฏิบัติการ
- หน้าต่างติดตั้ง “ม่านบังแสงไฟฟ้า + ฟิล์มกันแสงสะท้อน” เวลาตอบสนอง <10 วินาที 6.4 แหล่งจ่ายไฟและสายไฟ
- แหล่งจ่ายไฟ: วงจรคู่ 380V/220V อัตราการใช้พลังงานสูงสุดรวมประมาณ 8 กิโลวัตต์
- ระยะห่างของสายเคเบิล: ระยะห่างของสายไฟและแรงดันไฟต่ำ ≥80ซม. เพื่อหลีกเลี่ยงการรบกวน
- สายสัญญาณ: สายไฟเบอร์ออปติกเพื่อให้มั่นใจว่าสัญญาณ 8K จะไม่มีการสูญเสีย
อุปกรณ์สร้างความร้อนและทำความเย็น
การคำนวณการเกิดความร้อน:
ตามสูตร “การสร้างความร้อน (BTU) = กำลังอุปกรณ์ (วัตต์) × 3.41” การผลิตความร้อนรวมจะอยู่ที่ประมาณ 27500 BTU
การระบายความร้อน: ใช้ "ระบบปรับอากาศแบบท่อลม + ระบบระบายความร้อนด้วยอากาศเฉพาะที่" หลีกเลี่ยงการไหลเวียนของอากาศโดยตรงไปยังหน้าจอ LED และปรับการไหลเวียนของอากาศโดยอัตโนมัติผ่านการควบคุมอุณหภูมิ
รายการงบประมาณโครงการ:
| ลำดับ | คำอธิบายผลิตภัณฑ์และบริการ | แบบจำลอง/การกำหนดค่า | จำนวน | ราคาต่อหน่วย (¥) | รวมย่อย (¥) |
|---|---|---|---|---|---|
| ฉัน. ระบบคอมพิวเตอร์ | |||||
| 1 | ระบบเวิร์กสเตชันกราฟิก | Xeon W-3495, RTX A6000, 128GB DDR5, 2TB NVMe + 8TB HDD (พร้อม NVIDIA Quadro Sync III) | 10 | ||
| II. ระบบจอแสดงผล LED | |||||
| 2 | หน้าจอแสดงผล LED | P0.9375 (7.2ม.×2.7ม., 20ตรม., 7680×2880) | 1 | ||
| 3 | กระจกสเตอริโอแบบแอคทีฟ | 40 | |||
| 4 | ตัวส่งสัญญาณสเตอริโอแบบแอคทีฟ | 10 | |||
| III. ระบบเสียง | |||||
| 5 | ลำโพงแบบฟูลเรนจ์ | 4 | |||
| 6 | ขยายอำนาจ | 2 | |||
| 7 | เครื่องผสมสัญญาณเสียง | 1 | |||
| 8 | ควอไลเซอร์ | 1 | |||
| 9 | ไมโครโฟนแบบมีสาย | 4 | |||
| 10 | ไมโครโฟนไร้สาย | 2 | |||
| 11 | อุปกรณ์เสริมสายเคเบิ้ล | 1 | |||
| IV. ซอฟต์แวร์การจัดการกราฟิก | |||||
| 12 | MakeReal3D VSP 6.0 | 1 | |||
| V. ระบบการโต้ตอบ | |||||
| 13 | กล้องติดตาม | 4 | |||
| 14 | ตัวควบคุม ATC + ซอฟต์แวร์ DTrack4.0 | 1 | |||
| 15 | ตัวจัดการการโต้ตอบ | 1 | |||
| 16 | เป้าหมายการติดตามแบบพาสซีฟ | 1 | |||
| 17 | การรับประกันและอุปกรณ์เสริม | รับประกัน 3 ปี อุปกรณ์ติดตั้ง | 1 | ||
| VI. ระบบแสดงผลงานแบบร่วมมือ | |||||
| 18 | กระจกเสมือนจริง | 4 | |||
| 19 | สถานีงานร่วมมือ | i9-14900K, RTX 4090, 64GB DDR5, 2TB NVMe | 4 | ||
| VII. แหล่งจ่ายไฟ UPS | |||||
| 20 | รวมแบตเตอรี่ LiFePO4 12V-100AH (16 ยูนิต), ตู้แบตเตอรี่, สายเชื่อมต่อ | 1 | |||
| VIII. ส่วนที่ 8 การพัฒนาเนื้อหา | |||||
| 21 | การพัฒนาการตรวจสอบรอบทิศทางแบบกำหนดเอง + การถอดประกอบเสมือนจริง + การเดินสายแบบยืดหยุ่น | 1 | |||
| 22 | จอแสดงผลสเตอริโอแอปพลิเคชันการบินจำลองที่รองรับเอาต์พุตสัญญาณ 8K | 1 | |||
| 23 | โมเดลจอแสดงผลสเตอริโอ น้ำหนักเบา + พัฒนาการโต้ตอบ | 1 | |||
| ราคาโครงการทั้งหมด | |||||